Задача №2. Закритический изгиб консоли
Цель задачи: определить перемещения сильно изогнутого консольного стержня.
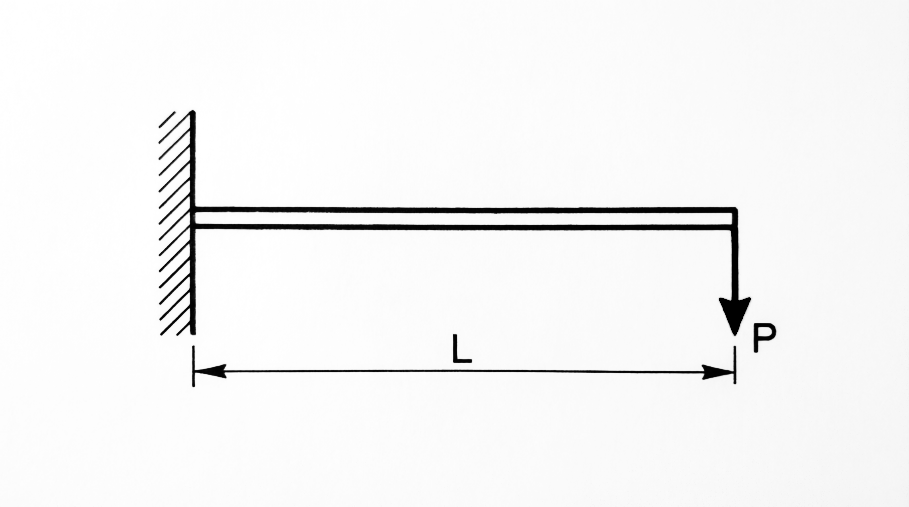
Описание задачи: свободный конец консольного стержня нагружается сосредоточенной вертикальной нагрузкой P (см. расчетную схему).
Литература: Лалин В.В., Беляев М.О. Изгиб геометрически нелинейного консольного стержня. Решение по теориям Кирхгофа и Коссера – Тимошенко, Инженерно-строительный журнал № 1, 2015.
Исходные данные
Аналитическое решение
Запишем уравнения для определения координат точек изогнутого стержня
где θ – угол между касательной к линии стержня и осью y;
θ₀ – угол θ на свободном конце стержня.
Для вычисления θ₀ воспользуемся уравнением:
Подставим известные числа и получим целевое значение интеграла:
Полученный интеграл является эллиптическим и для определения θ₀ воспользуемся численными методами. В результате решения получим θ₀ = 2,69 рад или 154,2°.
Найдем x:
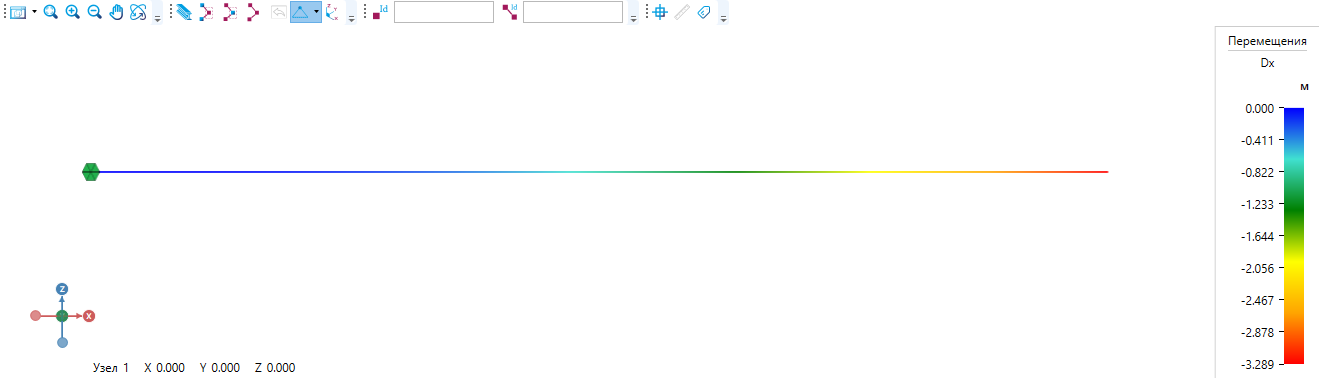
Горизонтальное перемещение будет составлять Δx = 6,71-10=-3,29 м.
Для вычисления вертикального перемещения y опять воспользуемся численным решением.
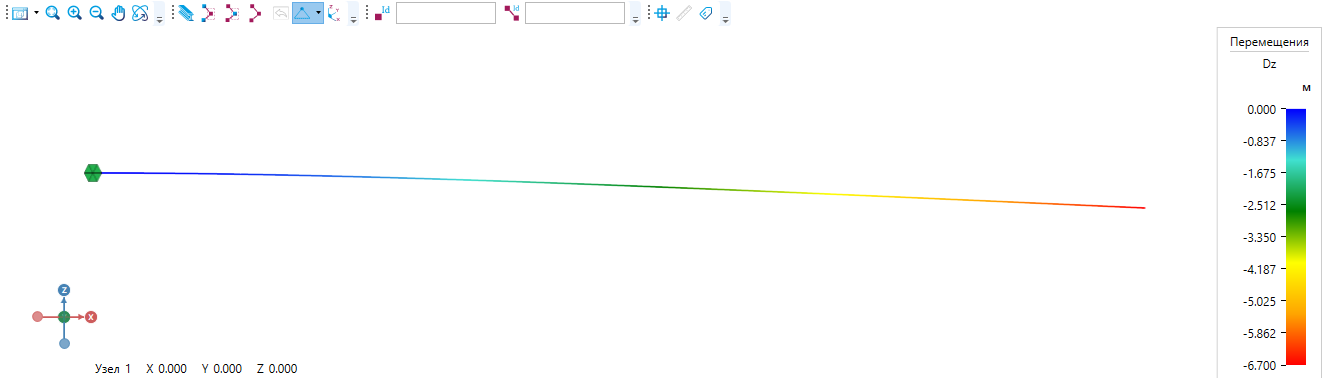
Получим значение y = Δy = -6,7 м.
Решение в ПАРИС
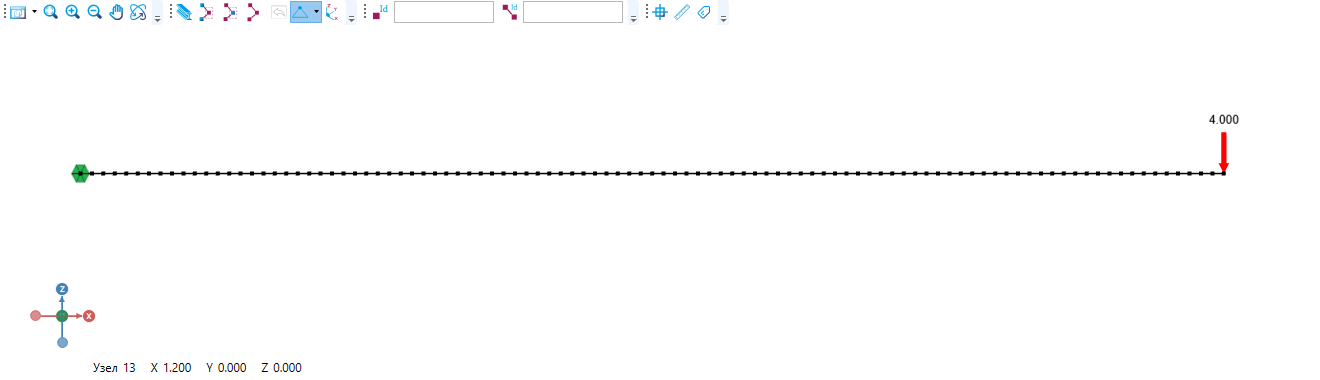
Для составление расчетной модели добавим в проект материал и сечение в соответствии с исходными данными. Создадим вдоль оси X 100 узлов с шагом 0,1 м. Соединим их стержневыми конечными элементами типа Балка. В узел № 1 добавим ограничение всех перемещений и углов поворота. В узел № 101 приложим вертикальную нагрузку величиной 4 тс.
Для учета геометрической нелинейности активируем модуль Нелинейность со следующими параметрами:
- Тип нелинейности – геометрическая;
- Метод нелинейного расчёта – Ньютона-Рафсона;
- Число шагов – 1;
- Максимальное число итераций – 30;
- Критерий сходимости – 0,001;
- Учёт нелинейного поведения для балок и ферм.
| Аналитика | ПАРИС | Погрешность, % | |
| Вертикальные перемещения, м | -6,70 | -6,70 | 0,0 |
| Горизонтальные перемещения, м | -3,29 | -3,29 | 0,0 |